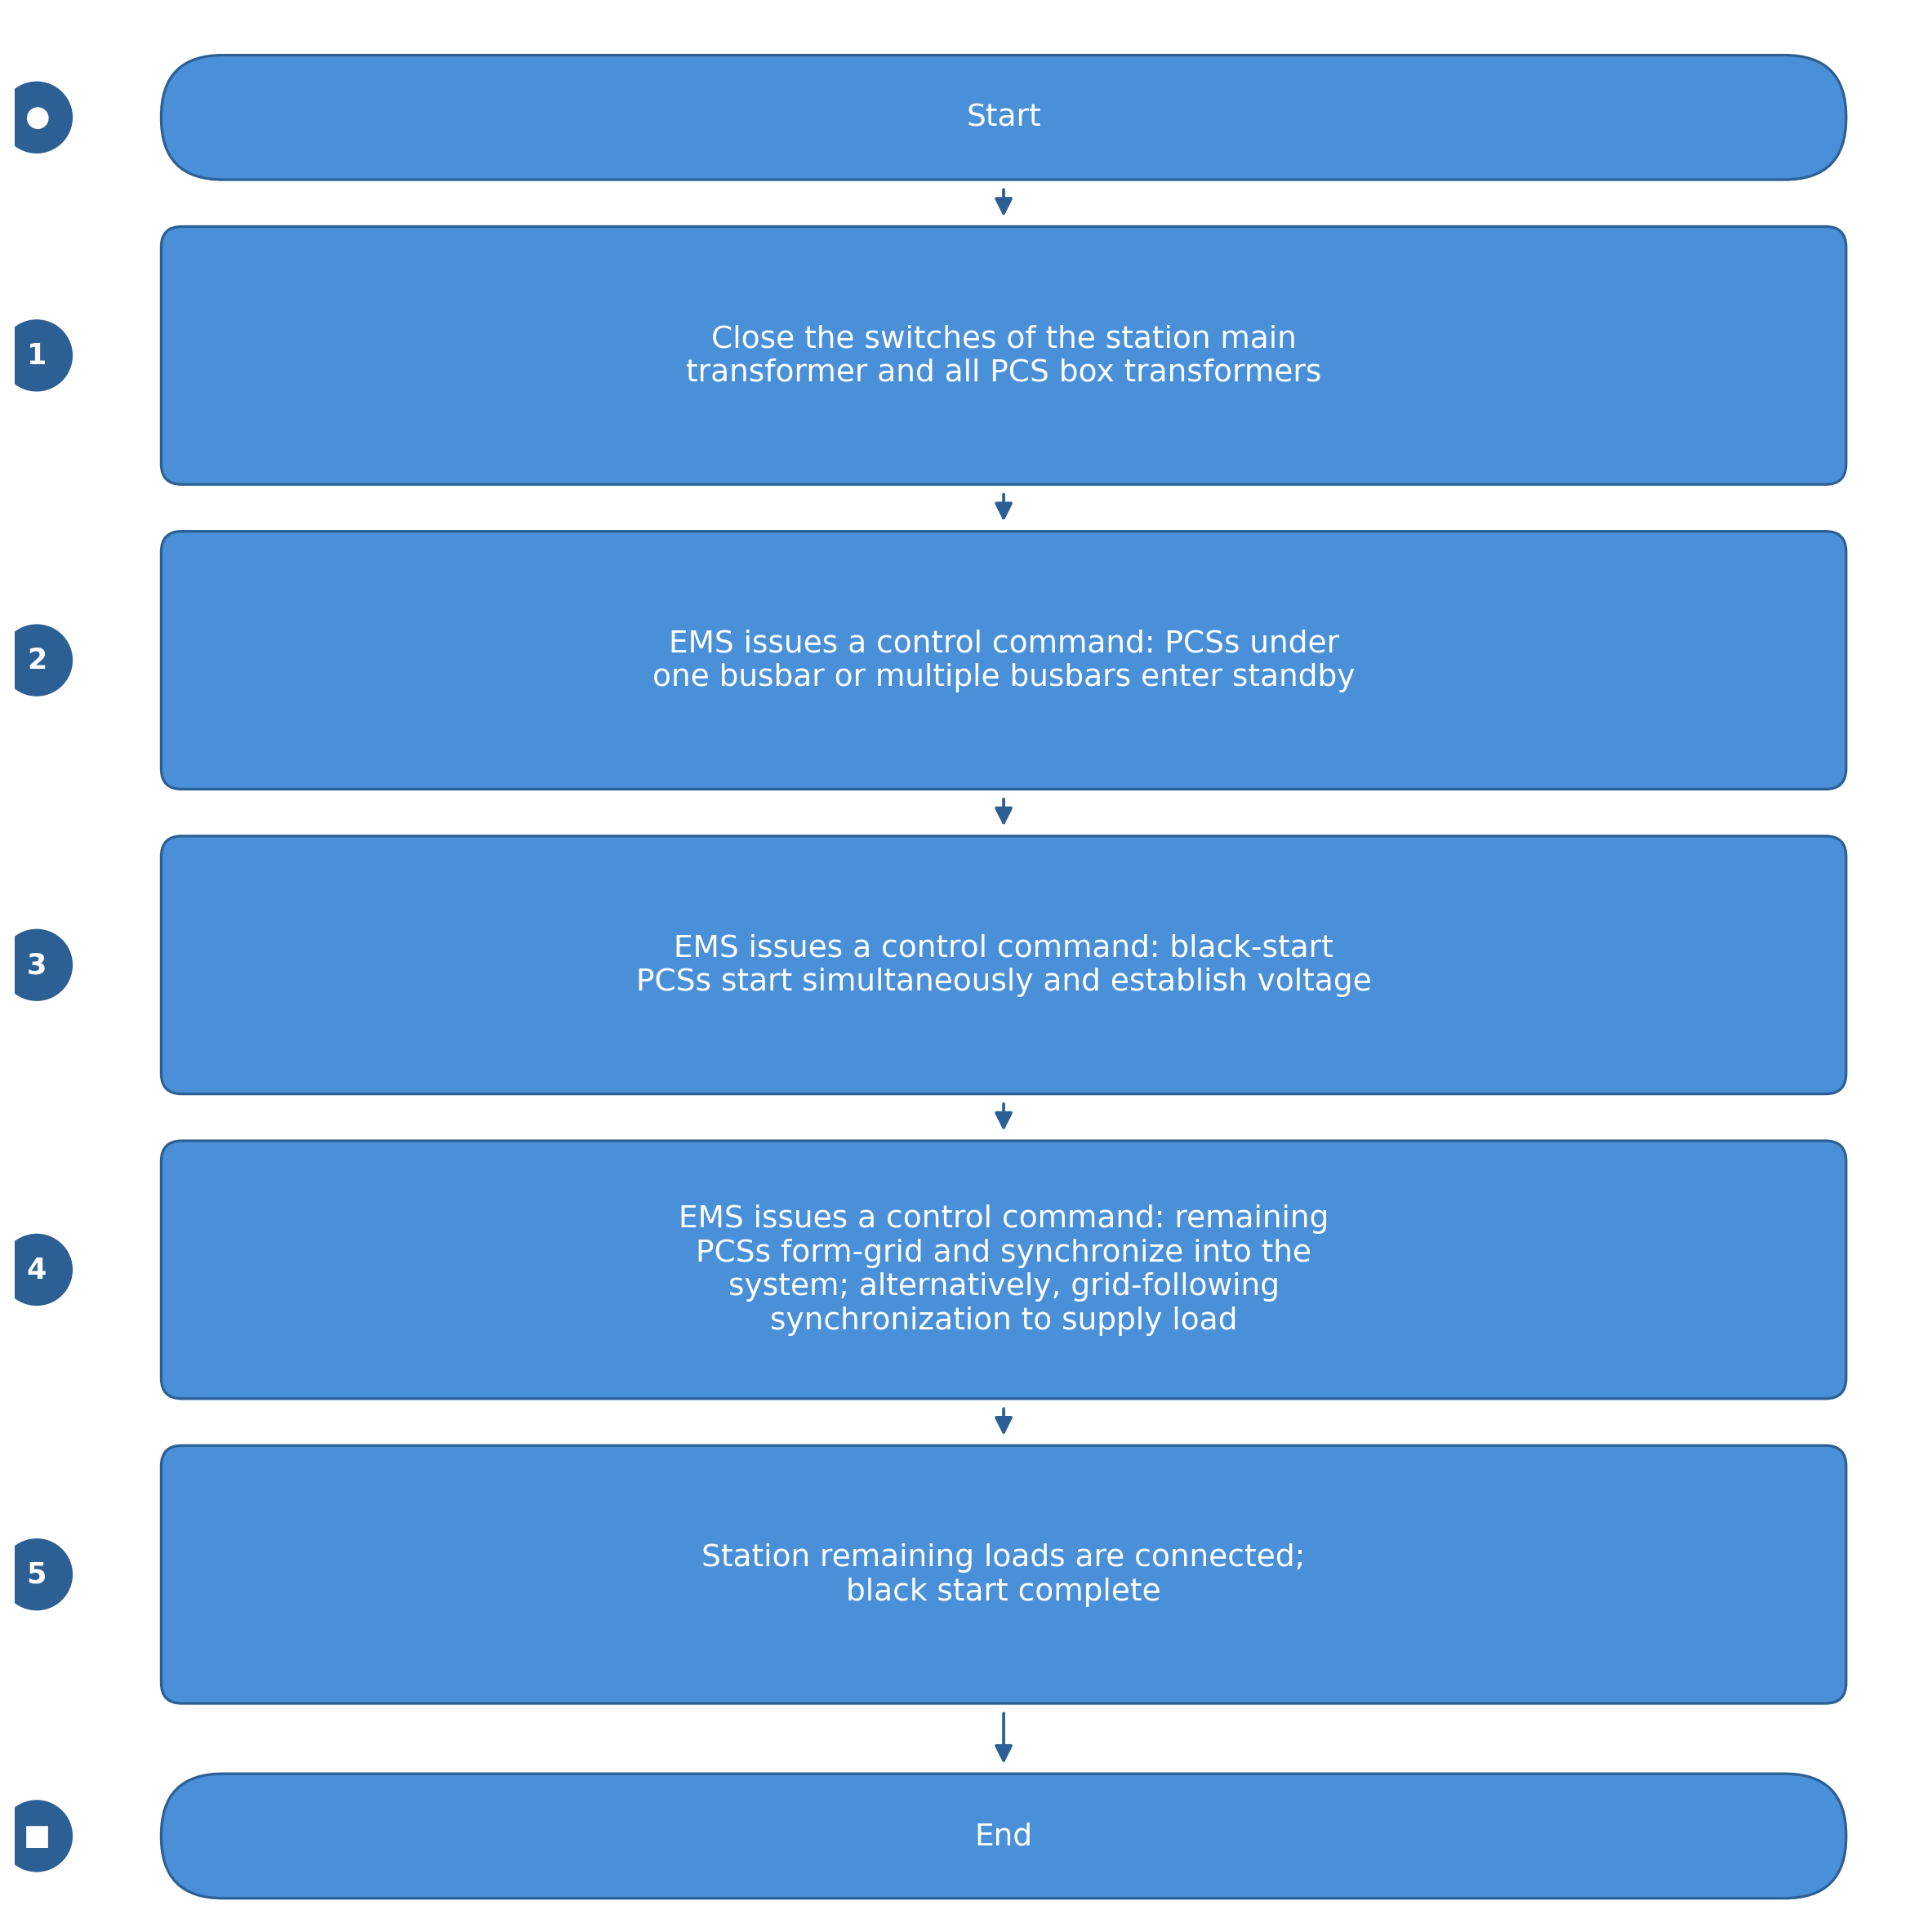
Lorsque le réseau électrique de la station est mis hors tension, la batterie et le PCS doivent fonctionner afin d’alimenter les charges de la station, comme le montre la figure 1. Avant le démarrage autonome, les disjoncteurs de chaque transformateur de boîte et du transformateur principal doivent être fermés. Le PCS procède ensuite à une montée de tension à partir de zéro afin d’alimenter le transformateur de la station et les autres charges. Étant donné que les capacités du transformateur principal et des autres charges de la station sont relativement importantes, le courant d’excitation requis est également élevé. Par conséquent, les PCS raccordés à une ou plusieurs barres omnibus de la station doivent effectuer simultanément une montée de tension à partir de zéro. Le diagramme du processus opératoire est présenté à la figure 2.
Figure 1 Schéma du système de démarrage autonome de la station entière
Figure 2 Diagramme du processus opératoire du démarrage autonome à distance de la station entière
Comme le montre la figure 2, une fois la tension établie par le PCS, les autres charges de la station peuvent être mises sous tension successivement en fonction de leur importance, jusqu’à l’achèvement du démarrage autonome de la station entière.
>L’avantage de la montée de tension à partir de zéro prévue par cette solution réside dans le fait que le courant d’excitation du transformateur augmente lentement, ce qui réduit l’impact sur le transformateur et le PCS. La solution de montée de tension à partir de zéro impose des exigences élevées au réseau de communication du PCS. L’erreur de synchronisation entre les instructions de démarrage reçues par les différents PCS doit être inférieure à 3 ms, afin d’éviter qu’une différence d’angle de phase trop importante pendant l’établissement de la tension en mode îloté des différents PCS ne provoque une instabilité du système.
## 2.2 Solution de démarrage autonome local
Compte tenu des conditions de fonctionnement les plus sévères de la station, lorsque celle-ci est entièrement mise hors tension (UPS sans alimentation et absence de groupe électrogène diesel), le système de communication est paralysé et il est impossible d’effectuer un démarrage autonome à distance. Après la mise sous tension de la batterie, le démarrage doit donc être effectué localement par le PCS, puis les autres PCS et les charges sont raccordés successivement. Le diagramme du processus opératoire du démarrage autonome local est présenté à la figure 3.
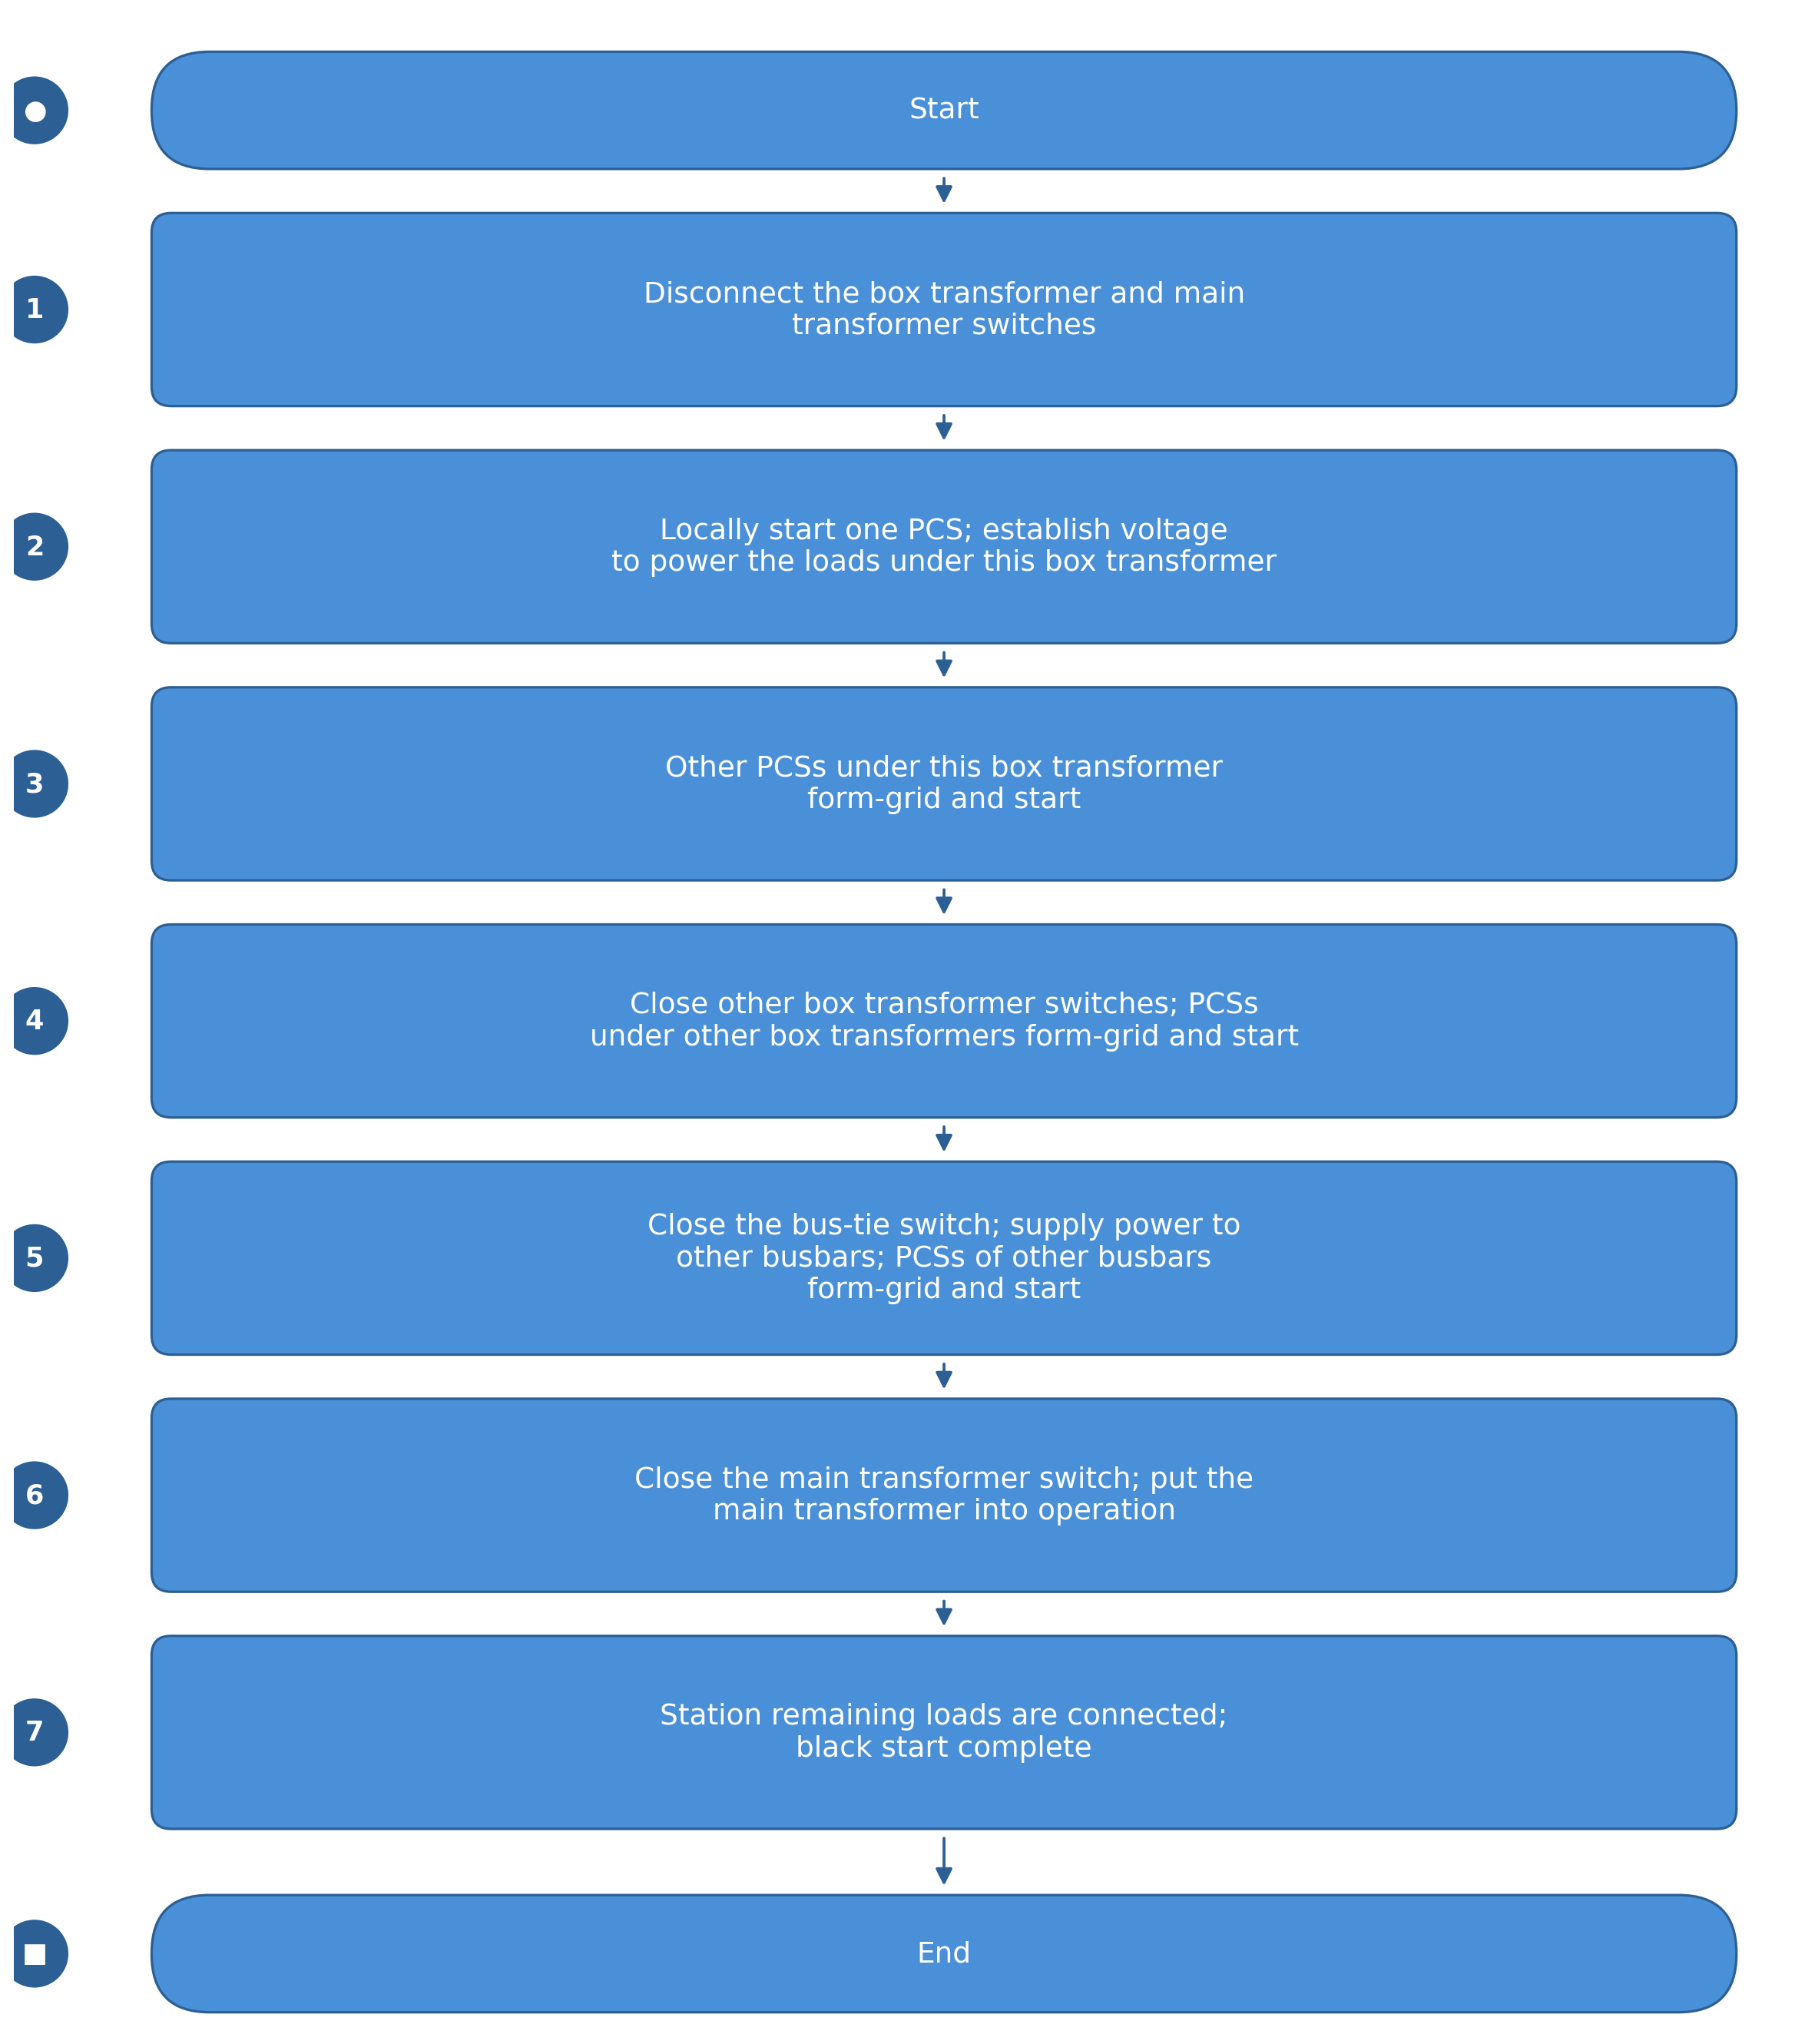
Figure 3 Diagramme du processus opératoire du démarrage autonome local de la station entière
Comme le montre la figure 3, en l’absence de communication dans la station, un seul PCS doit d’abord être démarré localement. La capacité de charge d’un PCS unique étant limitée, le disjoncteur du transformateur principal et les disjoncteurs côté haute tension des autres transformateurs de boîte doivent être ouverts avant le démarrage. Une fois que le PCS unique a établi la tension, les autres PCS raccordés au même transformateur de boîte peuvent former le réseau et se connecter, afin d’accroître la capacité de charge. Lorsque tous les PCS de l’ensemble de la barre omnibus ont formé le réseau et ont démarré avec succès, le disjoncteur de couplage de barres peut être fermé afin de démarrer les PCS raccordés aux autres barres omnibus haute tension. Une fois les PCS raccordés aux autres barres omnibus démarrés, le disjoncteur du transformateur principal ainsi que les autres charges de la station peuvent être fermés et raccordés.
> L’avantage de la méthode de démarrage autonome local de la station entière réside dans ses faibles exigences en matière de communication, voire dans la possibilité de démarrer dans des conditions où aucune communication n’est disponible. Son inconvénient est que le transformateur et les autres charges de la station doivent être mis sous tension à vide, ce qui entraîne un courant d’appel d’excitation important et exerce un impact plus important sur le PCS et le transformateur. Le convertisseur de mise en réseau de notre entreprise peut être utilisé pour améliorer la capacité de résistance aux冲击 du PCS. Parallèlement, par rapport au démarrage autonome à distance, la vitesse de démarrage du démarrage autonome local est également relativement faible.
## 3 Conclusion
Pour répondre au problème du démarrage autonome de la station entière, notre entreprise propose deux solutions : le démarrage autonome à distance et le démarrage autonome local. Le démarrage autonome à distance convient aux conditions de fonctionnement dans lesquelles l’UPS et le système de communication de la station restent alimentés, et exige une cohérence élevée du système de communication de la station. La vitesse de démarrage du démarrage autonome à distance est relativement rapide et l’impact sur le transformateur et le PCS est faible. Le démarrage autonome local convient aux scénarios d’application dans lesquels la station est entièrement « noire ». Sa vitesse de démarrage est plus lente et l’impact sur le transformateur et le PCS est plus important.
---
## Sortie JSON
{"title":"Solution de démarrage autonome","excerpt":"","body_md":"## Introduction à la solution de démarrage autonome
## Contexte
- Avec l’approfondissement de la recherche et de la pratique sur le marché de l’électricité, l’importance des services auxiliaires du réseau électrique pour la sécurité du système suscite une attention croissante. La défaillance la plus grave pouvant survenir lors de l’exploitation du réseau électrique est l’arrêt complet de l’ensemble du système. En cas de panne générale du réseau, la dernière mesure de sécurité du réseau électrique consiste à rétablir rapidement le système afin d’alimenter les utilisateurs. Plusieurs incidents majeurs de panne d’électricité survenus dans le monde au cours des dernières années nous rappellent que l’étude de la restauration du réseau électrique après un incident, autrement dit le problème du service de démarrage autonome, présente une importance théorique et pratique majeure.
- Par démarrage autonome, on entend le processus par lequel, après l’arrêt du système entier en raison d’une défaillance et la mise hors tension complète du système (sans exclure qu’un petit réseau électrique isolé reste en fonctionnement), celui-ci se trouve entièrement « noir » et ne dépend d’aucun autre réseau. Les groupes de production du système disposant d’une capacité d’auto-démarrage sont alors activés, entraînant à leur tour les groupes de production dépourvus de cette capacité. La zone de restauration du système est ainsi progressivement élargie, jusqu’au rétablissement complet de l’ensemble du système.
# Solution de démarrage autonome de la station entière
## 2.1 Solution de démarrage autonome à distance
Lorsque le réseau électrique de la station est mis hors tension, la batterie et le PCS doivent fonctionner afin d’alimenter les charges de la station, comme le montre la figure 1. Avant le démarrage autonome, les disjoncteurs de chaque transformateur de boîte et du transformateur principal doivent être fermés. Le PCS procède ensuite à une montée de tension à partir de zéro afin d’alimenter le transformateur de la station et les autres charges. Étant donné que les capacités du transformateur principal et des autres charges de la station sont relativement importantes, le courant d’excitation requis est également élevé. Par conséquent, les PCS raccordés à une ou plusieurs barres omnibus de la station doivent effectuer simultanément une montée de tension à partir de zéro. Le diagramme du processus opératoire est présenté à la figure 2.
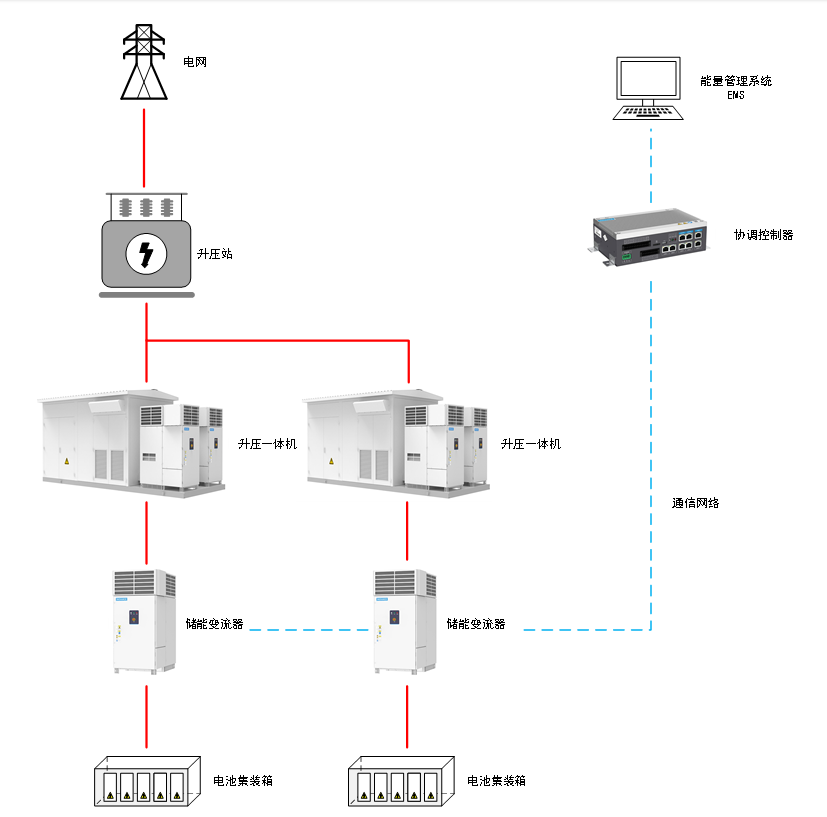
Figure 1 Schéma du système de démarrage autonome de la station entière
Figure 2 Diagramme du processus opératoire du démarrage autonome à distance de la station entière
Comme le montre la figure 2, une fois la tension établie par le PCS, les autres charges de la station peuvent être mises sous tension successivement en fonction de leur importance, jusqu’à l’achèvement du démarrage autonome de la station entière.
L’avantage de la montée de tension à partir de zéro prévue par cette solution réside dans le fait que le courant d’excitation du transformateur augmente lentement, ce qui réduit l’impact sur le transformateur et le PCS. La solution de montée de tension à partir de zéro impose des exigences élevées au réseau de communication du PCS. L’erreur de synchronisation entre les instructions de démarrage reçues par les différents PCS doit être inférieure à 3 ms, afin d’éviter qu’une différence d’angle de phase trop importante pendant l’établissement de la tension en mode îloté des différents PCS ne provoque une instabilité du système.
## 2.2 Solution de démarrage autonome local
Compte tenu des conditions de fonctionnement les plus sévères de la station, lorsque celle-ci est entièrement mise hors tension (UPS sans alimentation et absence de groupe électrogène diesel), le système de communication est paralysé et il est impossible d’effectuer un démarrage autonome à distance. Après la mise sous tension de la batterie, le démarrage doit donc être effectué localement par le PCS, puis les autres PCS et les charges sont raccordés successivement. Le diagramme du processus opératoire du démarrage autonome local est présenté à la figure 3.
Figure 3 Diagramme du processus opératoire du démarrage autonome local de la station entière
Comme le montre la figure 3, en l’absence de communication dans la station, un seul PCS doit d’abord être démarré localement. La capacité de charge d’un PCS unique étant limitée, le disjoncteur du transformateur principal et les disjoncteurs côté haute tension des autres transformateurs de boîte doivent être ouverts avant le démarrage. Une fois que le PCS unique a établi la tension, les autres PCS raccordés au même transformateur de boîte peuvent former le réseau et se connecter, afin d’accroître la capacité de charge. Lorsque tous les PCS de l’ensemble de la barre omnibus ont formé le réseau et ont démarré avec succès, le disjoncteur de couplage de barres peut être fermé afin de démarrer les PCS raccordés aux autres barres omnibus haute tension. Une fois les PCS raccordés aux autres barres omnibus démarrés, le disjoncteur du transformateur principal ainsi que les autres charges de la station peuvent être fermés et raccordés.
> L’avantage de la méthode de démarrage autonome local de la station entière réside dans ses faibles exigences en matière de communication, voire dans la possibilité de démarrer dans des conditions où aucune communication n’est disponible. Son inconvénient est que le transformateur et les autres charges de la station doivent être mis sous tension à vide, ce qui entraîne un courant d’appel d’excitation important et exerce un impact plus important sur le PCS et le transformateur. Le convertisseur de mise en réseau de notre entreprise peut être utilisé pour améliorer la capacité de résistance aux冲击 du PCS. Parallèlement, par rapport au démarrage autonome à distance, la vitesse de démarrage du démarrage autonome local est également relativement faible.
## 3 Conclusion
Pour répondre au problème du démarrage autonome de la station entière, notre entreprise propose deux solutions : le démarrage autonome à distance et le démarrage autonome local. Le démarrage autonome à distance convient aux conditions de fonctionnement dans lesquelles l’UPS et le système de communication de la station restent alimentés, et exige une cohérence élevée du système de communication de la station. La vitesse de démarrage du démarrage autonome à distance est relativement rapide et l’impact sur le transformateur et le PCS est faible. Le démarrage autonome local convient aux scénarios d’application dans lesquels la station est entièrement « noire ». Sa vitesse de démarrage est plus lente et l’impact sur le transformateur et le PCS est plus important.
---
## Sortie JSON