PCS 四大控制模式深度技术解析
PQ · VF · VSG · 跟网型 GFL · 构网型 GFM
1 全景速览
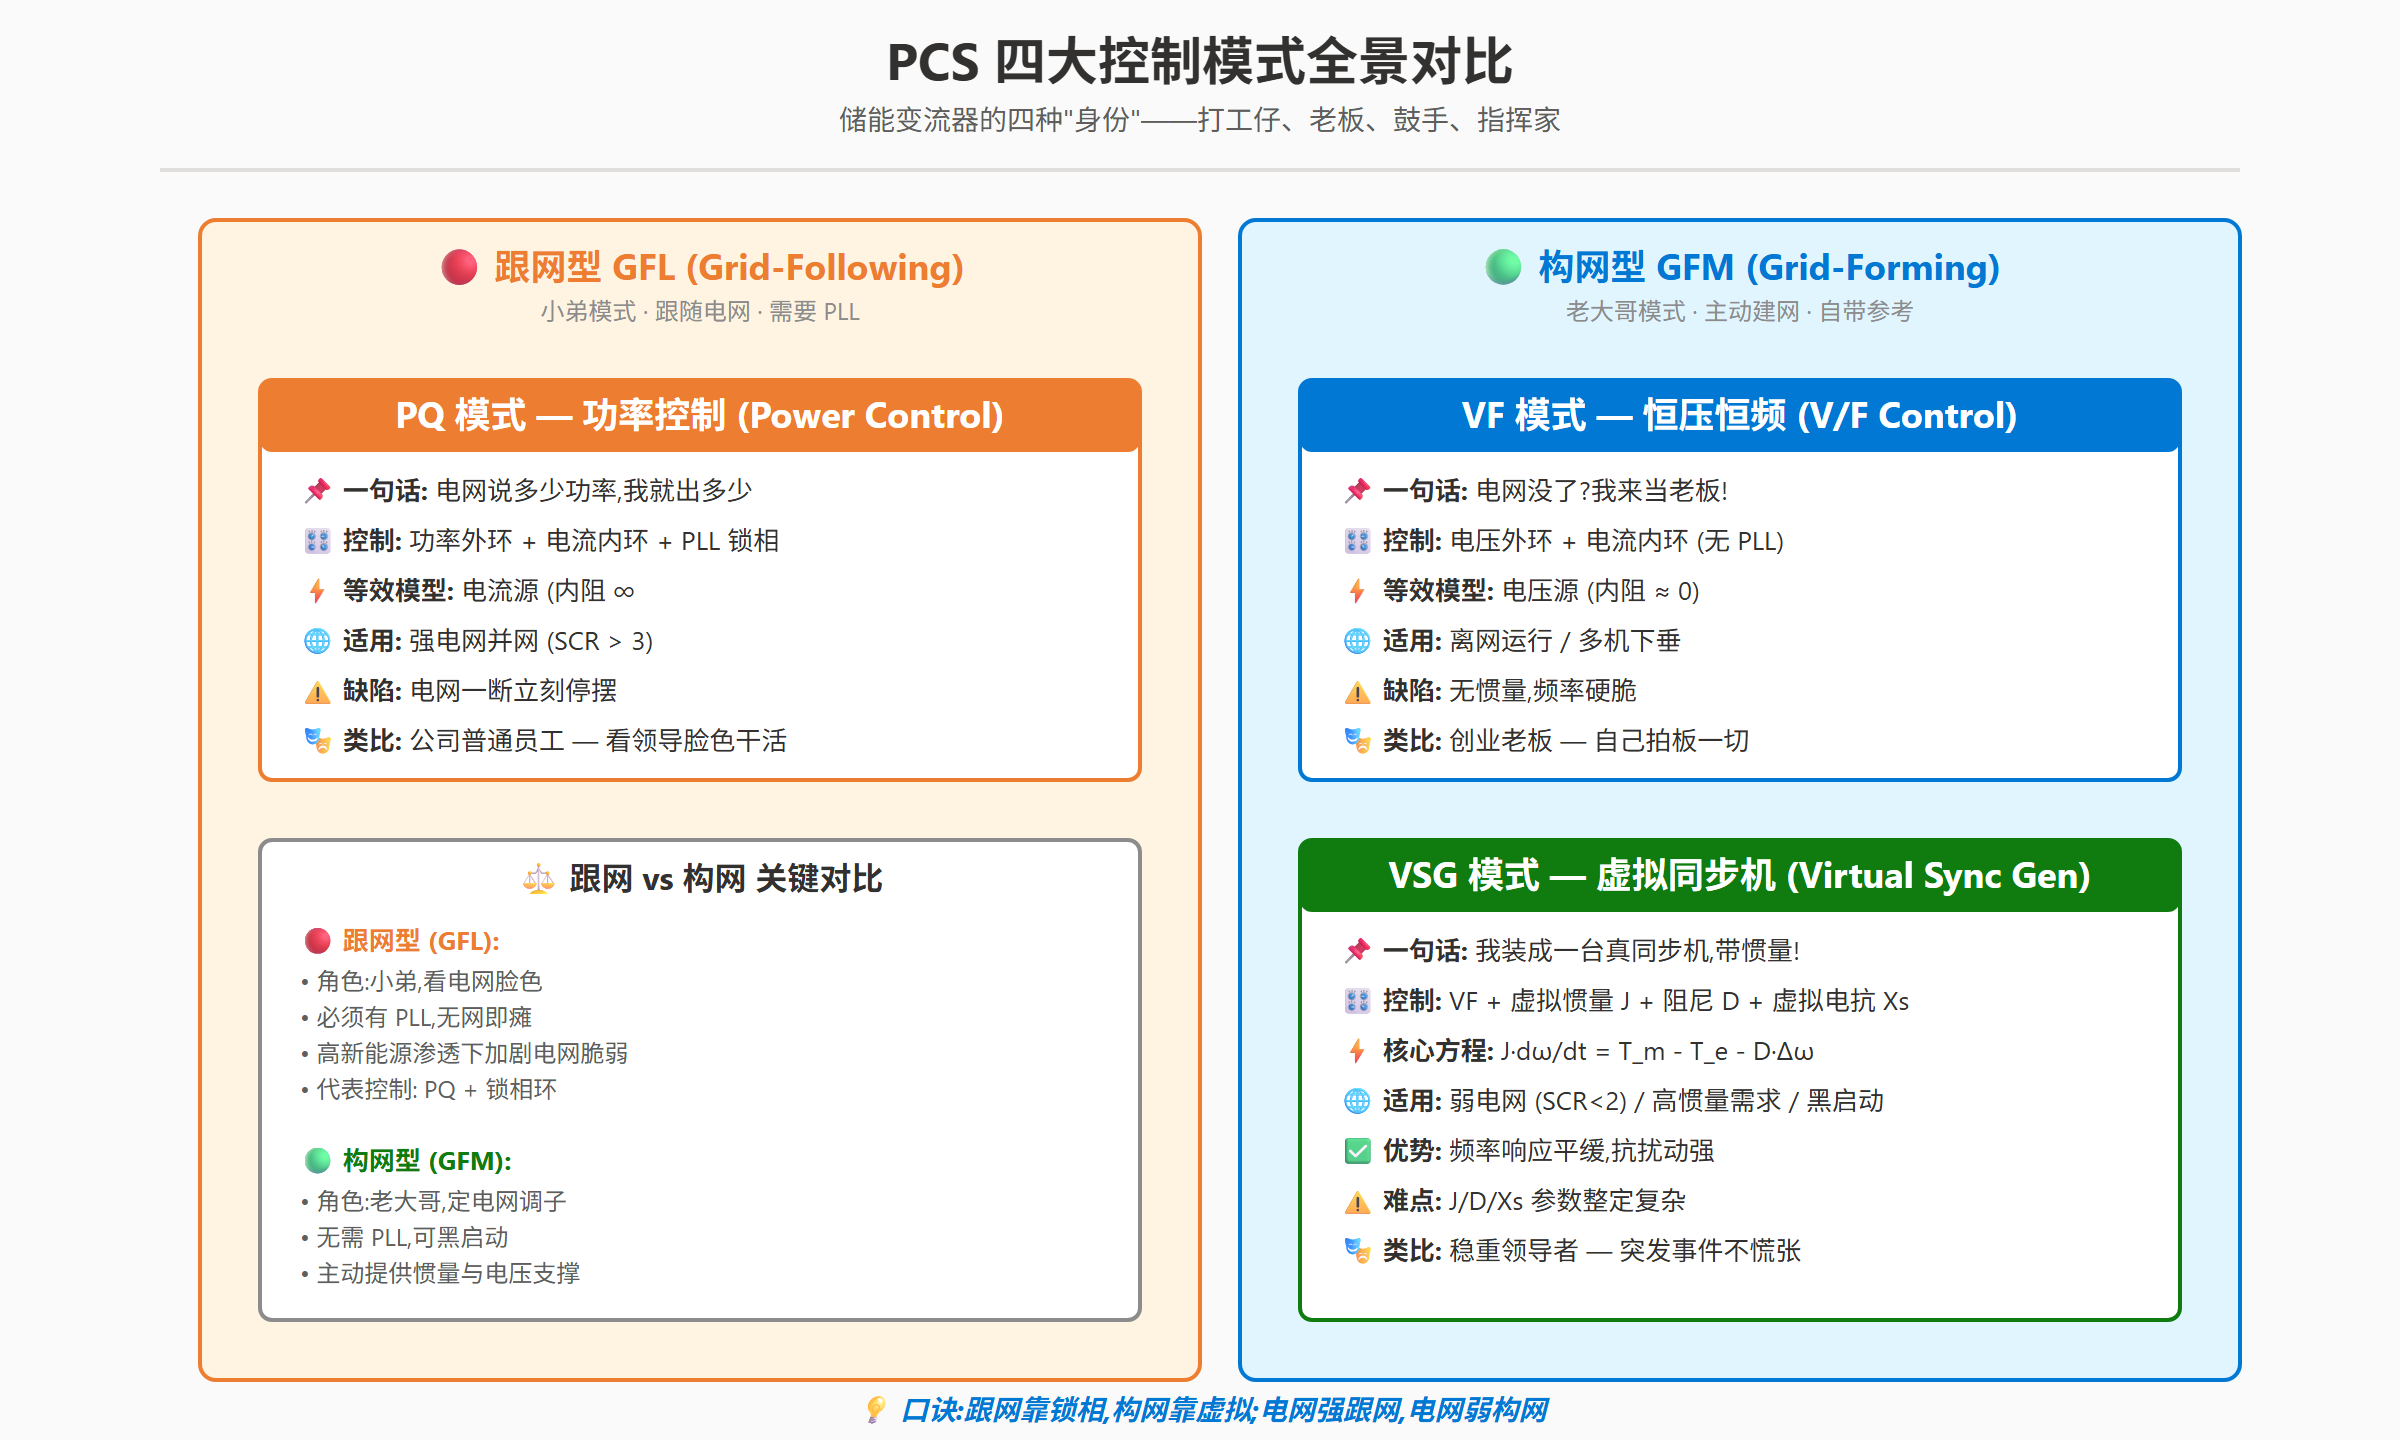
1.1 核心对比
| 模式 | 角色 | 控制目标 | 跟随谁 | 电网依赖 |
|---|---|---|---|---|
| PQ 跟网 | 打工仔 | 输出 P/Q | 电网 | 极强 |
| VF 离网 | 老板 | 输出 U/f | 内部参考 | 无 |
| VSG 构网 | 稳重老板 | 输出 U/f + 惯量 | 自身惯性 | 无 |
| GFM 总称 | 主动支撑 | VF + VSG + 下垂 | 自己 | 弱 |
| GFL 总称 | 被动跟随 | PQ + 锁相 | 电网 | 强 |
口诀:跟网靠锁相,构网靠虚拟;电网强跟网,电网弱构网。
2 为什么 PCS 需要"多重身份"?
储能 PCS 的尴尬处境:"可控"到底听谁的?
- 听电网的 → 打工仔(PQ)
- 听自己的 → 老板(VF)
- 装成老板中的战斗机 → VSG
| 选择 | 物理本质 | 比喻 |
|---|---|---|
| 跟网 PQ | 电流源(内阻大) | 打工仔 |
| 构网 VF | 电压源(内阻小) | 老板 |
| 构网 VSG | 电压源 + 飞轮 | 稳重老板 |
2 PQ 模式(打工仔)
"老板(电网)说多少功率,我就出多少功率"
2.1 控制架构
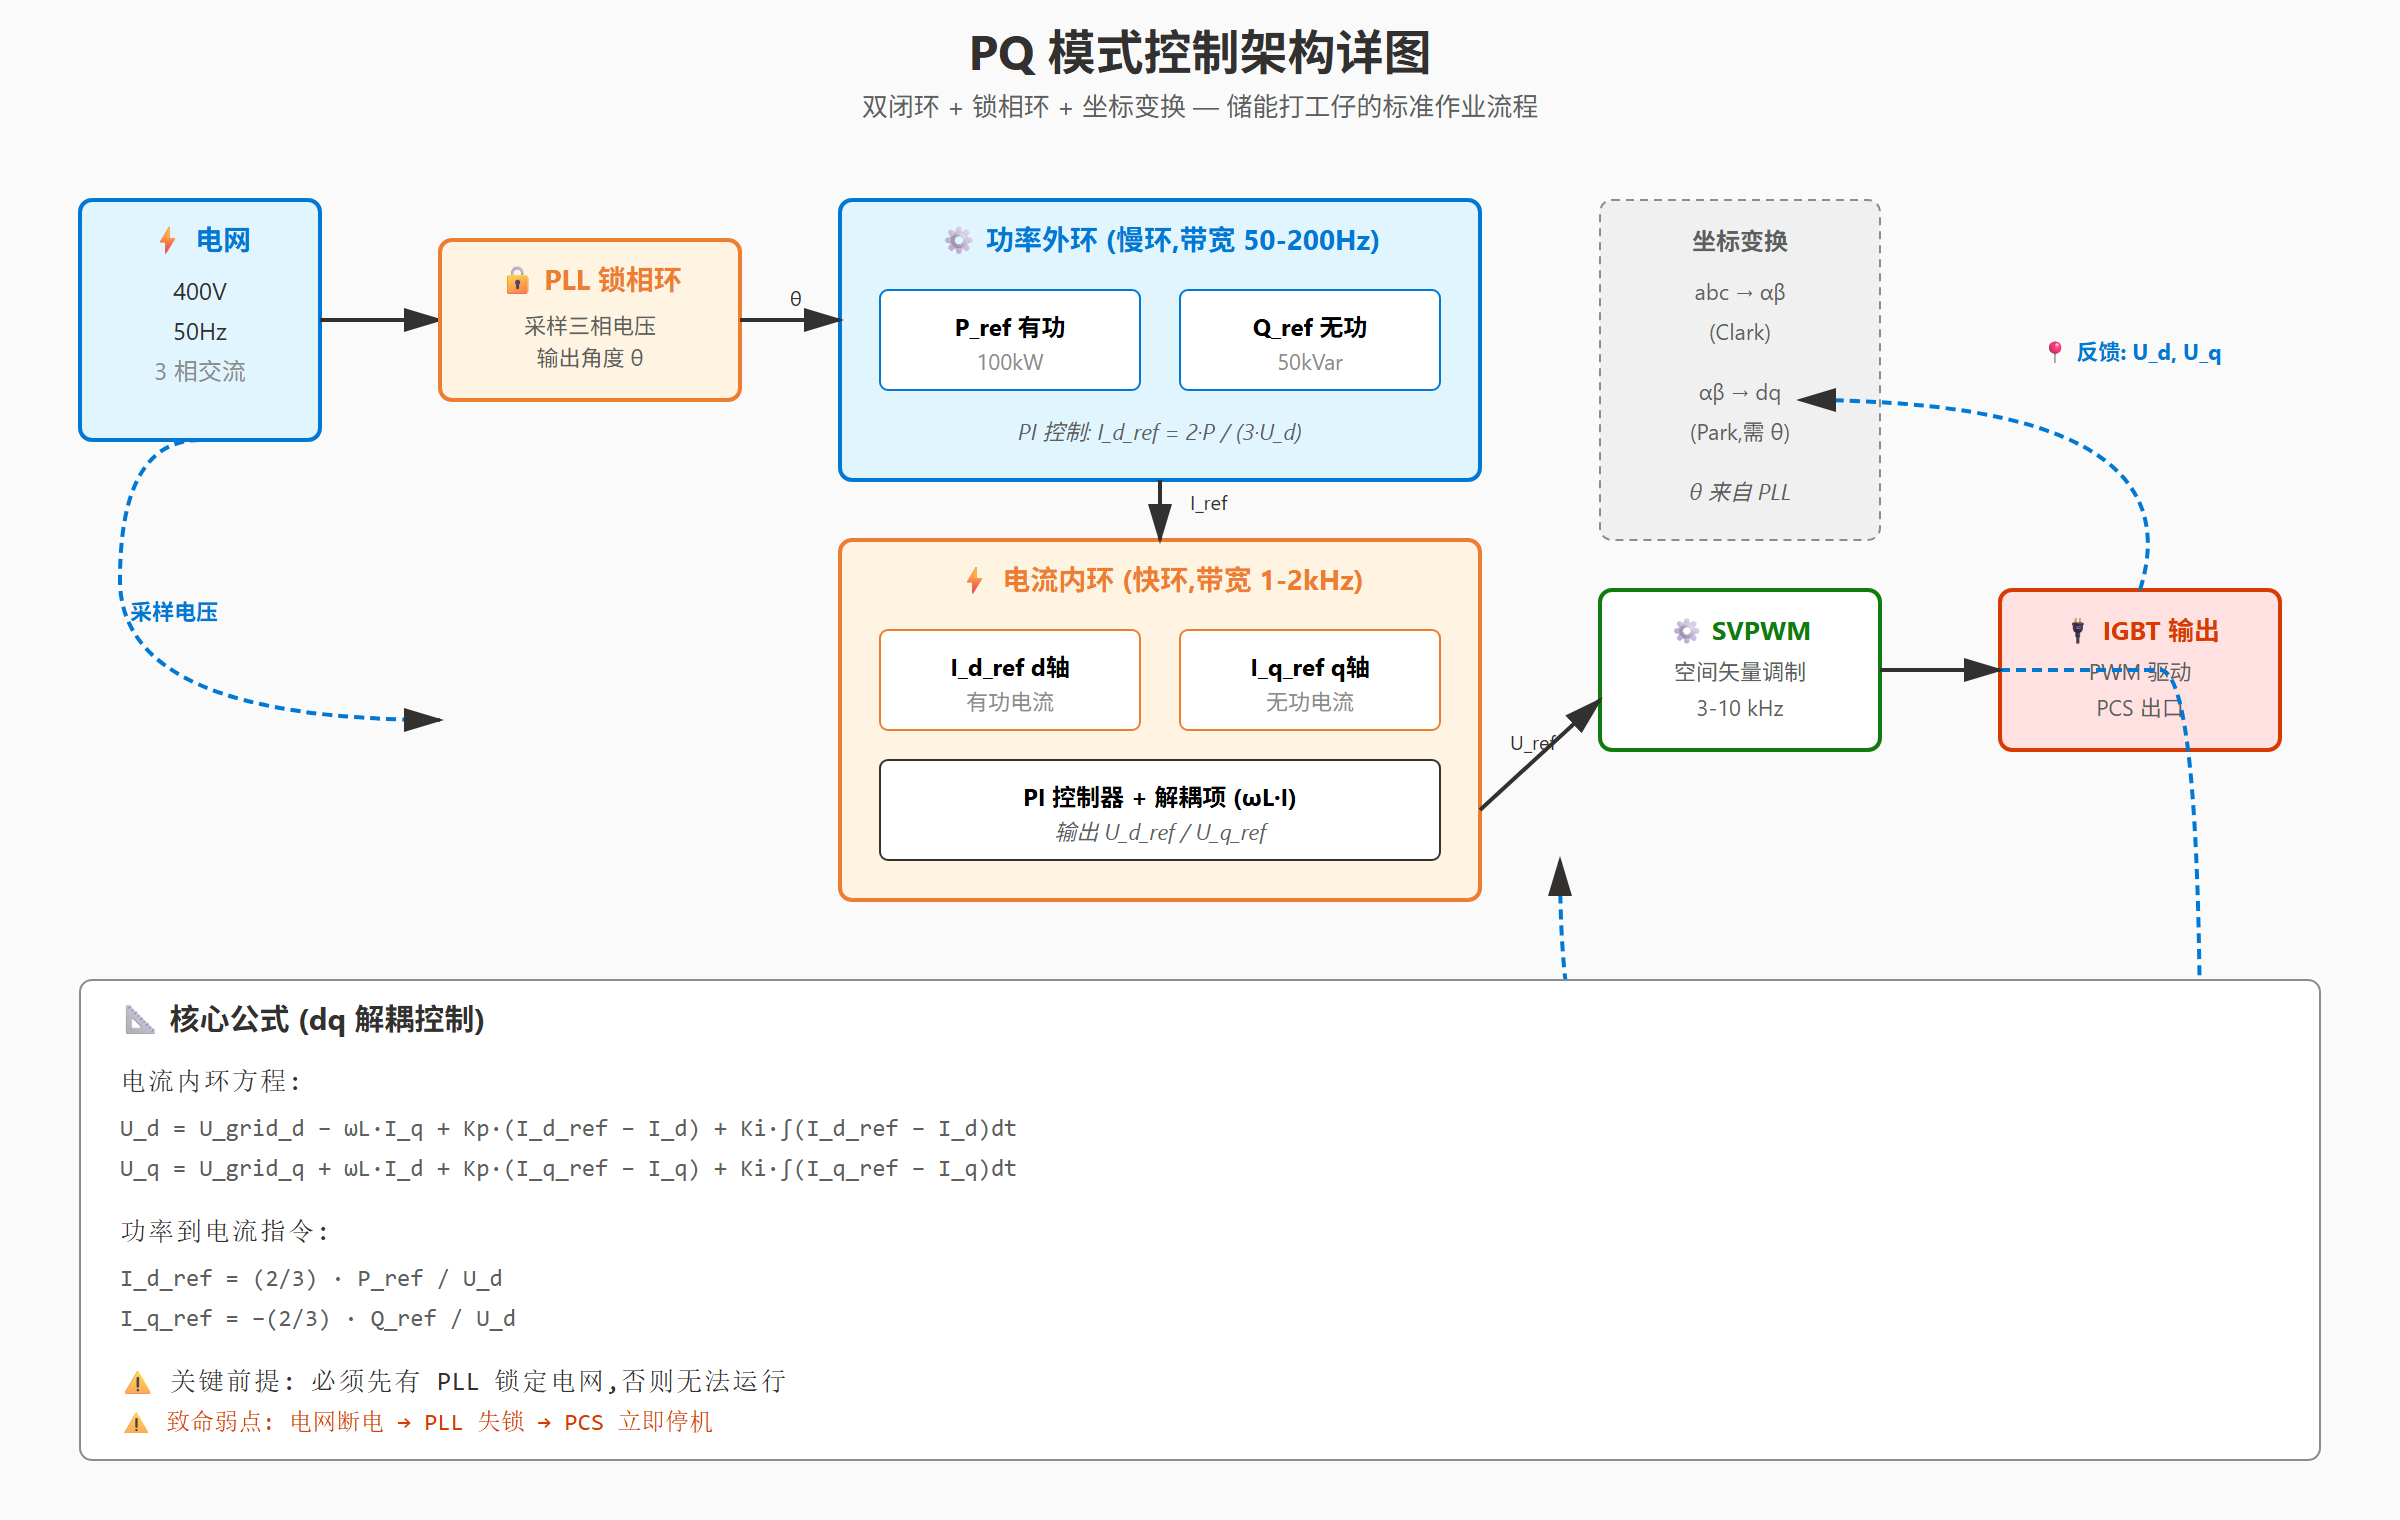 PQ 模式采用经典的"双闭环 + PLL"结构:外环功率 + 内环电流 + 锁相环。PLL 是关键,没有它就无法工作。
2.2 PLL 的致命弱点
| 电网情况 | PLL 表现 | PCS 影响 |
|---|---|---|
| 理想电网 | ✅ 快速锁定 | 正常运行 |
| 谐波畸变 | ⚠️ 抖动 | 功率振荡 |
| 弱电网 SCR<2 | ❌ 失锁 | 模式失效 |
| 电网完全失电 | ❌ 无信号 | PCS 停机 |
2.3 适用场景
✅ 强电网并网(SCR > 3)、AGC/AVC 调度响应、削峰填谷 ❌ 不适用于弱电网或黑启动
3 VF 模式(老板)
"电网没了?没关系,我来当老板!"
3.1 控制架构
VF 模式没有 PLL,直接用内部参考(U=400V, f=50Hz)作为电压源。电压外环 + 电流内环,实现恒压恒频。
3.2 多机并联:下垂控制
多台 PCS 需通信即可自动均分功率。原理:出力多 → 频率/电压降一点 → 自动平衡。
整定原则:所有 PCS 的下垂系数 × 额定容量 必须相等 → 才能功率均分。
3.3 VF 的硬约束
- 负载 < PCS 容量(否则电压塌)
- 短路电流仅 1.2~1.5 倍(无惯量)
- 频率固定(无调速器)
- 抗冲击负载差(二阶系统无阻尼)
3.4 适用场景
✅ 微电网离网、黑启动、UPS 模式、多 PCS 主从切换 ❌ 不适用于需要惯量支撑的场景
4 VSG 虚拟同步机(稳重的老板)
"我装成一台真同步发电机,带惯性!"
4.1 核心思想
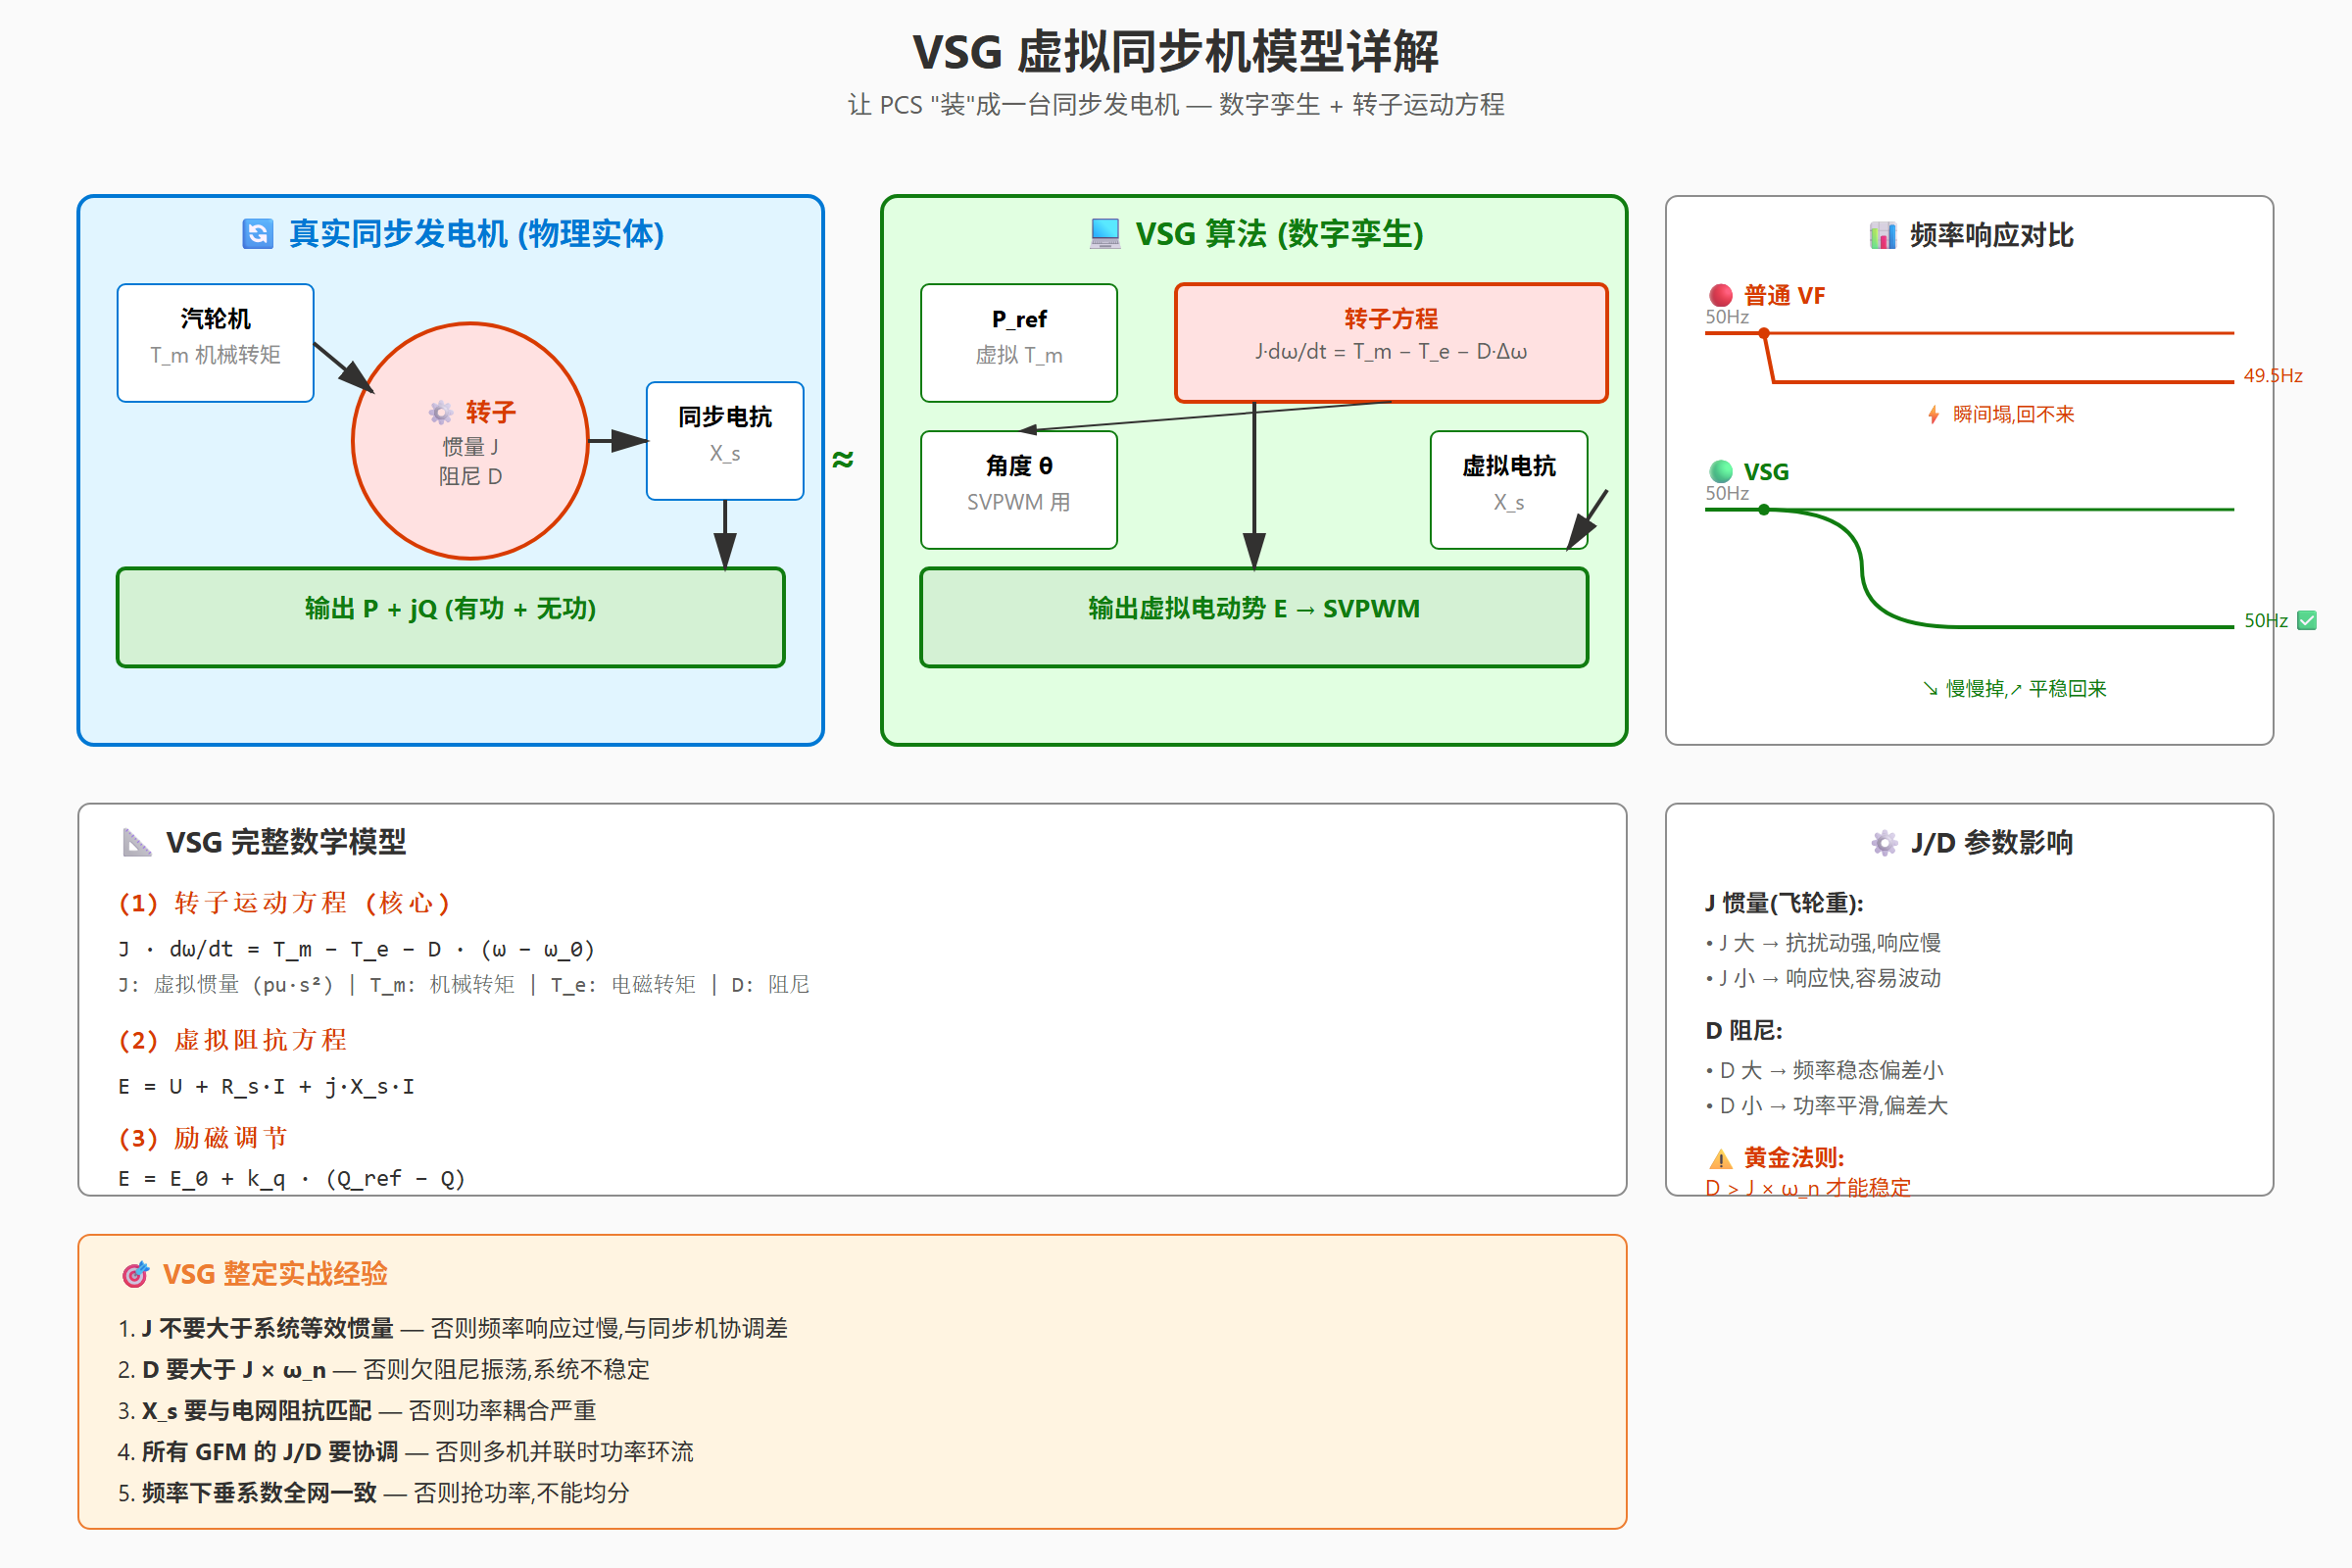 VSG 内部有一个虚拟飞轮,模拟同步发电机的转子运动。让 PCS 表现得像一台真正的发电机。
| 真实同步机 | VSG 算法 |
|---|---|
| 物理飞轮 | 软件参数 J (pu·s²) |
| 物理阻尼器 | 软件参数 D (pu·s/rad) |
| 同步电抗 | 虚拟电抗 X_s (pu) |
| 励磁系统 | 软件励磁调节 |
| 调速器 | 软件下垂 |
4.2 完整数学模型
(1) 转子运动方程(核心):J 乘角加速度 = 机械转矩 − 电磁转矩 − 阻尼 × 频率偏差
(2) 虚拟阻抗:电动势 = 端电压 + 虚拟阻抗 × 电流
(3) 励磁调节:电动势 = 初始值 + 无功下垂系数 × (Q_ref − Q)
(4) 调速器:机械转矩 = 初始值 + 有功下垂系数 × (P_ref − P)
4.3 J / D / X_s 参数影响
| 参数 | 大 | 小 |
|---|---|---|
| J 惯量 | 抗扰动强 / 响应慢 | 响应快 / 易失稳 |
| D 阻尼 | 稳态偏差小 / 功率振荡大 | 功率平滑 / 频率偏差大 |
| X_s 电抗 | 功率解耦好 / 电压跌落大 | 电压支撑强 / 功率耦合 |
4.4 频率响应对比
- 🔴 VF:负载突变时瞬间跌至 49.5Hz,可能跳闸
- 🟢 VSG:慢慢降至 49.8Hz,持续 0.5s,平稳恢复
VSG 的"慢慢掉再回来"给电网设备反应时间 — 这就是惯量的价值。
4.5 整定黄金法则
- J 不大于系统等效惯量 — 否则频率响应过慢
- D 要大于 J × 角速度 — 否则欠阻尼振荡 ⚠️
- X_s 要与电网阻抗匹配 — 否则功率耦合
- 所有 GFM 的 J/D 要协调 — 否则多机并联功率环流
- 频率下垂系数全网一致 — 否则抢功率
4.6 适用场景
✅ 弱电网并网(SCR < 2)、高新能源渗透区域、黑启动、离网微电网、调频调峰
5 构网型 vs 跟网型
5.1 系统演化趋势
新能源时代跟网型变流器越来越多,电网越来越脆弱。构网型储能是解决之道。
5.2 核心对比
| 维度 | 🔴 跟网型 GFL | 🟢 构网型 GFM |
|---|---|---|
| 物理模型 | 电流源 | 电压源 |
| PLL 依赖 | 必须 | 不需要 |
| 短路电流 | < 1.2 倍 | 1.5~3 倍 |
| 频率响应 | 仅功率调节 | 直接影响频率 |
| 惯量支撑 | ❌ 无 | ✅ 有 |
| 黑启动 | ❌ 不能 | ✅ 能 |
| SCR 要求 | SCR ≥ 2~3 | SCR < 1 也能 |
5.3 电网强度 SCR 与控制模式
| SCR | 推荐模式 | 成本 |
|---|---|---|
| > 5 极强 | PQ 完全 OK | ⭐ |
| 3~5 强 | PQ 可用 | ⭐⭐ |
| 2~3 中等 | PQ 有风险,建议 GFM | ⭐⭐⭐ |
| < 2 弱 | 必须 GFM,VSG 强支撑 | ⭐⭐⭐⭐ |
| < 1.5 极弱 | 必须 VSG | ⭐⭐⭐⭐⭐ |
6 术语速查总表
| 缩写 | 全称 | 中文 | 一句话 |
|---|---|---|---|
| PLL | Phase Locked Loop | 锁相环 | 听电网节奏的耳朵 |
| SCR | Short Circuit Ratio | 短路比 | 电网强壮程度 |
| d/q 轴 | d/q axis | 直轴/交轴 | 三相交流拆解后的两个直流分量 |
| J | Virtual Inertia | 虚拟惯量 | VSG 的飞轮重量 |
| D | Damping | 阻尼 | VSG 的减震器 |
| X_s | Virtual Reactance | 虚拟电抗 | VSG 的虚拟内阻 |
| SVPWM | Space Vector PWM | 空间矢量调制 | 直流变交流的开关算法 |
| SoC | State of Charge | 荷电状态 | 电池的油表 |
| EMS | Energy Management System | 能量管理系统 | 储能的大脑 |
| STS | Static Transfer Switch | 静态转换开关 | 并离网快速闸门 |
| GFM | Grid-Forming | 构网型 | 自己当电网 |
| GFL | Grid-Following | 跟网型 | 跟随电网 |
| VSG | Virtual Synchronous Generator | 虚拟同步机 | 装成同步发电机 |
| LVRT | Low Voltage Ride-Through | 低电压穿越 | 电网跌落时扛住不脱网 |
| PQ | Power Control | 功率控制 | 只控有功/无功 |
| VF | Voltage/Frequency Control | 恒压恒频控制 | 控电压/频率 |